


 Home /
Waarom worden cycloïdale versnellingsbakken gebruikt in robotica?
Rechthoek tandwielmotor: Bijpassende elektrische voeding, Variabele snelheid en remmen
26 okt, 2026
Plannen van een installatie van een afschuiningsreducer: Maak van asvereisten een praktische aandrijfindeling
26 okt, 2026
Het kiezen van een bovenliggende kraanversnellingsbak op basis van de hijs- of reisfunctie
26 okt, 2026
Vervanging van een industriële wormversnellingsbak: Wat te behouden en wat te heroverwegen
25 okt, 2026
Cycloïdale versnellingsbakken worden gebruikt in de robotica omdat ze hoge reductieverhoudingen leveren (30:1 tot 300:1) in één compacte fase met extreem weinig terugslag, Hoge torsiestijfheid, en uitzonderlijke schokbelastingstolerantie — precies wat robotgewrichten nodig hebben voor precieze nauwkeurigheid, herhaalbare beweging onder variabele belastingen. Hun meertandige rollende contact verdeelt kracht over vele oppervlakken, Dus overleven ze de abrupte start, Stopt, en richtingomkeringen die vaak voorkomen bij robotbediening.
Belangrijkste Punten
- Cycloïdale versnellingsbakken bereiken enkeltrapsverhoudingen vanaf 30:1 tot 300:1 met terugslag zo laag als ≤1 boogminuut, Maakt nauwkeurige positionering van robotgewrichten mogelijk.
- Meertandig rollende contact verdeelt de belasting over veel oppervlakken, waardoor cycloïdale aandrijvingen schokbelasting tot 5 keer het nominale koppel kunnen weerstaan — ideaal voor robotachtige start/stop en vastloopgebeurtenissen.
- Het excentrische nokkenas ontwerp met rollende contact minimaliseert slijtage en speling terwijl het stijfheid maximaliseert, Beter presteren dan planetaire versnellingsbakken onder schokbelastingen.
- Cycloïdale aandrijvingen domineren industriële robots met een hoog laadvermogen; Harmonische aandrijvingen blijven de voorkeur geven voor lichtere robots (1–20 kg lading) waar de precisie-gewichtsverhouding het belangrijkst is.
Wat is een cycloïdale versnellingsbak?
Een cycloïdale versnellingsbak is een compacte snelheidsreductor die een excentrische nok gebruikt om één of twee cycloïdale schijven tegen stationaire ringpinnen te laten draaien, Omzetten van hogesnelheidsingang naar hoog koppel, Lage snelheid uitvoer via rolcontact. Het is een van de drie belangrijkste tandwieltypen die worden gebruikt in industriële robots, naast de spanningsgolf (Harmonisch) aandrijvingen en planetaire tandwielaandrijvingen.
De cycloïdale versnellingsbak behoort tot een familie van krachttransmissiecomponenten die industriële automatisering bedienen, Materiaalbehandeling, en procesmachines. Voorbij robotica, Cycloïdale versnellingsbakken worden veel gebruikt in veel industriële toepassingen waarbij compact, Een reductie van hoog koppel is vereist.
Hoe werkt een cycloïdale versnellingsbak?
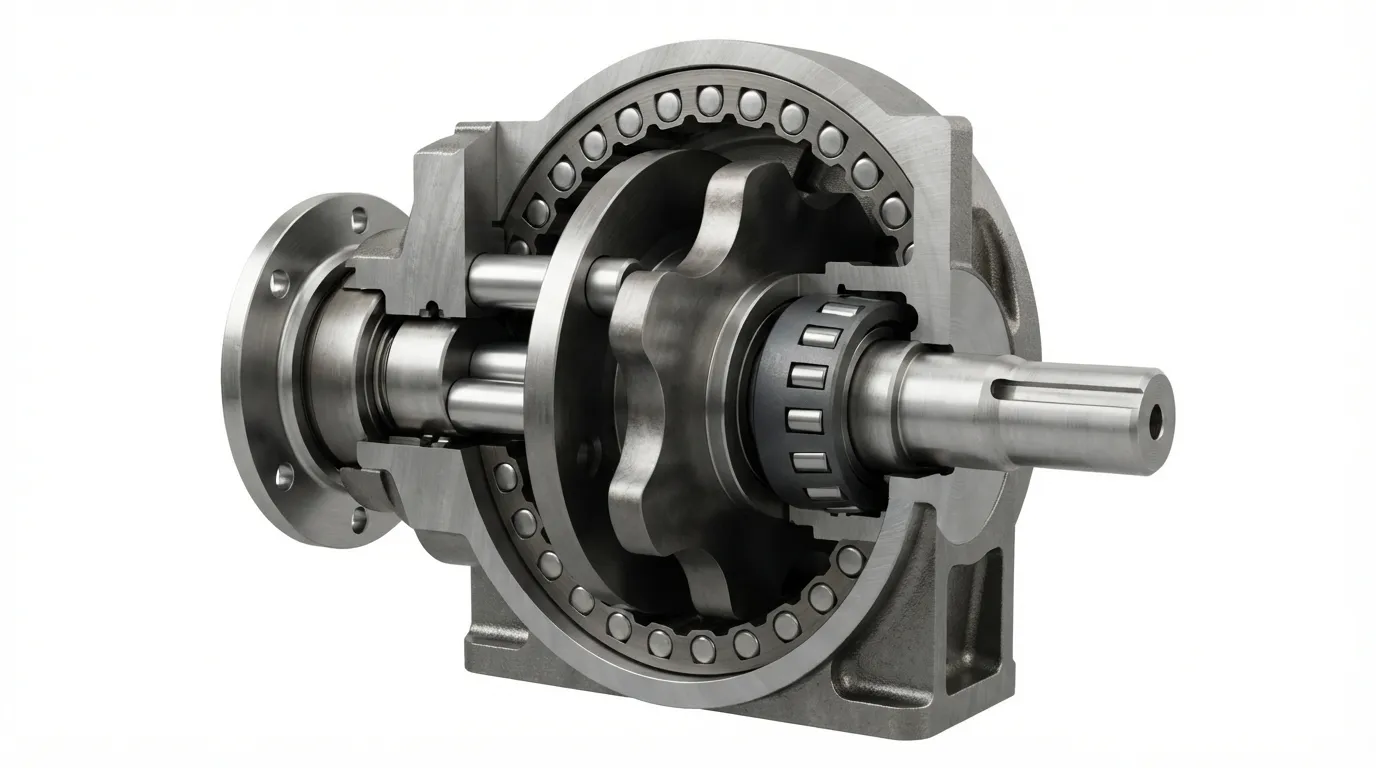
Een cycloïdale versnellingsbak werkt door de roterende beweging van een ingangsas om te zetten in de langzamere as, Hoger koppel baanbeweging van een of meer cycloïdale schijven, die vervolgens een uitgaande as aandrijven via een set uitgaande pinnen.
Het werkprincipe volgt deze stappen:
- Rotatie van de ingangsas: De ingangsas draait een excentrisch lager dat in het midden is gemonteerd.
- Excentrische nokkenas beweging: De excentrische lagering dwingt de cycloïdale schijf om te draaien in plaats van alleen te roteren, waardoor een verplaatste cirkelvormige beweging ontstaat.
- Cycloïdale schijfbetrokkenheid: Terwijl de schijf om de baan draait, Het gelobde profiel grijpt in met stationaire ringpennen die aan de versnellingsbakbehuizing zijn bevestigd.
- Pin-voor-pin vooruit: Elke volledige omloop van de schijf verschuift het inschakelingspunt met één lob, waardoor de schijf iets in de tegenovergestelde richting draait.
- Extractie van de uitgangspin: Uitgangspinnen, Doorgaande gaten in de schijf geplaatst, Vang deze langzame rotatie op en breng deze over naar de uitgaande as.
- Ratiogeneratie: De reductieverhouding is gelijk aan het aantal lobben op de schijf, Het creëren van de snelheidsvermindering.
Volgens IMSystems, als er 11 stationaire pennen en 10 lobben op de cycloïdale schijf zijn, De uitvoersnelheid wordt met een factor 10 verminderd, en het uitgaande koppel is tien keer zo hoog. Dit enkeltraps ontwerp bereikt verhoudingen vanaf 30:1 tot 300:1.
Een ontwerpoverweging: De baanbeweging van de cycloïdale schijf veroorzaakt trillingen. Ingenieurs compenseren met dual-disc opstellingen, waarbij twee schijven 180 graden uit elkaar zijn gemonteerd om elkaars onbalans te compenseren, hoewel dit de grootte en het gewicht verhoogt.
Waarom worden cycloïdale versnellingsbakken gebruikt in robotgewrichten?
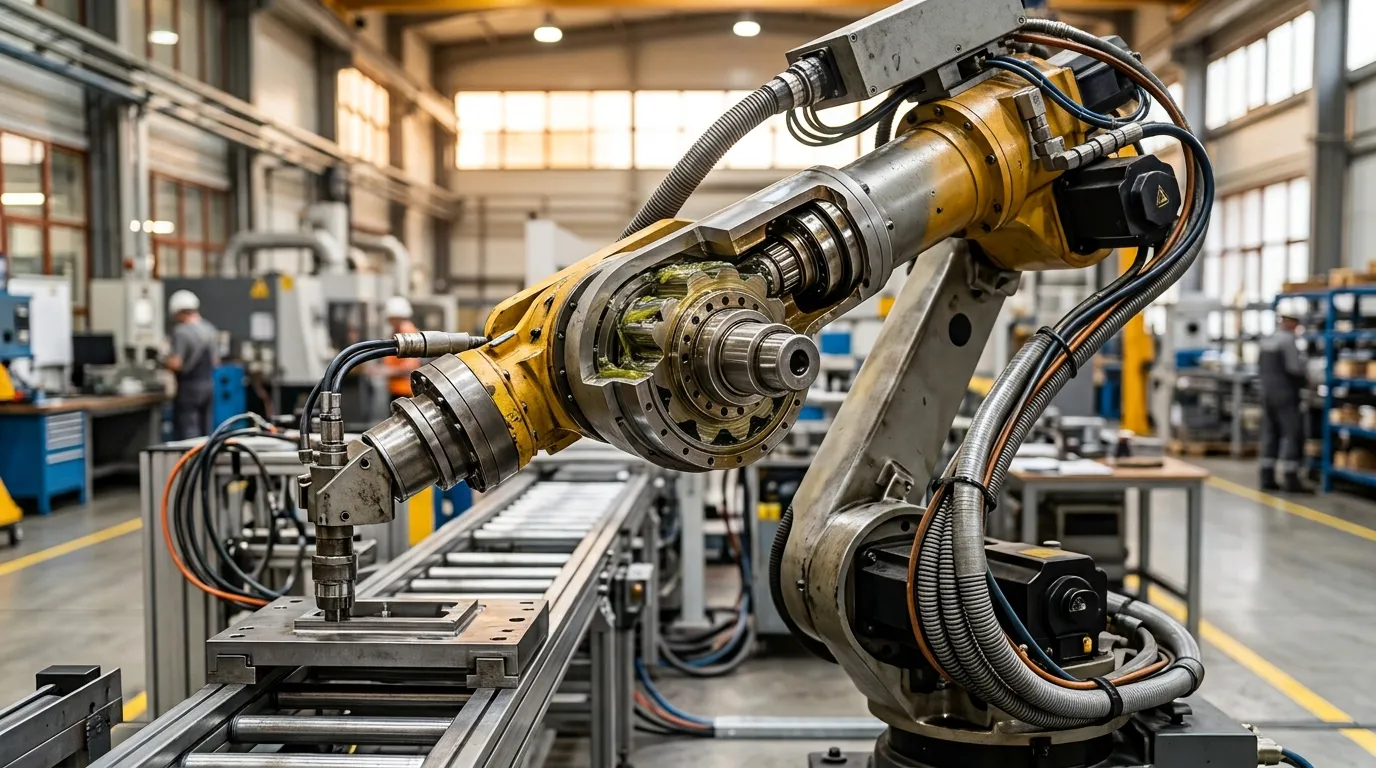
Robotverbindingen vereisen een hoge koppeldichtheid, minimale tegenslag, Hoge stijfheid, en veerkracht tegen schokbelastingen in een compact pakket — cycloïdale versnellingsbakken bieden alle vier dankzij hun unieke meertandige rollende contactontwerp.
Volgens Cone Drive, Cycloïdale aandrijvingen hanteren een hoog koppel met minimale speling en worden gebruikt in robotarmen, actuatoren, en bewegingsregelsystemen waarbij compactheid en hoge prestaties van versnellingsreducties vereist zijn. Het rollende contact tussen cycloïdale tandwieltanden vermindert het slijtagerisico, het mogelijk maken van zware belastingen zonder falen.
De onderstaande tabel brengt de ontwerpkenmerken van cycloïdale versnellingsbakken in kaart met de specifieke voordelen die ze bieden in robotgewrichten:
| Ontwerpkenmerk | Hoe het werkt | Robotvoordeel |
|---|---|---|
| Excentrische nokkencycloïdale schijf | Compacte enkeltraps hoge ratio | Hoge reductie in strakke verbinding. |
| Meertands rolcontact | Belasting verdeeld over vele oppervlakken | Hoge torsiestijfheid, Schokbestendigheid |
| Rollend contact (niet glijden) | Minimale slijtage, Geen tandopening | Bijna geen tegenreactie blijft bestaan gedurende het leven |
| Dual-disc ontwerp | Tegenwerkende schijven heffen trillingen op | Vloeiende beweging bij wisselende snelheden |
Het multi-tand meshing is het bepalende voordeel. Wanneer een robotarm van richting verandert onder zware belasting, De cycloïdale versnellingsbak verdeelt de belasting gelijktijdig over vele rollende oppervlakken. Zoals een robotica-expert opmerkte, Dit bepaalt "Hoog koppel, Soepele beweging, en bijna geen tegenreactie" zelfs bij snelle richtingomkeringen. Een planetaire versnellingsbak zou onder dezelfde omstandigheden de spanning concentreren op één tandwiel, risico op schade.
Wat zijn de nadelen of beperkingen van cycloïdale versnellingsbakken?
Cycloïdale versnellingsbakken hebben nadelen — trillingen door baanbeweging, hogere kosten dan planetaire eenheden, en beperkte achteroverrijdbaarheid bij hoge verhoudingen — maar dit zijn acceptabele afwegingen bij robotgewrichten met een hoog laadvermogen, waar precisie en duurzaamheid belangrijker zijn.
De belangrijkste beperkingen en hun technische context:
- Trillingen: De orbitale beweging van de cycloïdale schijf veroorzaakt inherente trillingen. Het dual-disc ontwerp vermindert dit, maar elimineert dit niet.; Robotontwerpers moeten dit in hogesnelheidsassen meenemen.
- Kosten: Volgens Cone Drive, Cycloïdale tandwielen zijn over het algemeen duurder in productie dan planetaire alternatieven. Toch, Ze bieden langetermijnbesparingen door duurzaamheid, Verminderd onderhoud, en hogere efficiëntie in veeleisende toepassingen.
- Beperkingen in backdrivability: Bij hoge reductieverhoudingen, Wrijving en het excentrische mechanisme maken terugdrijving moeilijk. Dit is een veiligheidsvoordeel voor belastingvasthouden, maar beperkt de toepassingen voor energieterugwinning.
- Complexiteit: De precisiebewerking die vereist is voor cycloïdale schijven en excentrische componenten maakt ze complexer te vervaardigen dan eenvoudige planetaire tandwielsets.
Voor ingenieurs die kosten vergelijken tussen versnellingsbaktypes, Het begrijpen van de totale eigendomskosten is belangrijker dan de initiële aankoopprijs in robottoepassingen.
Kun je een cycloïdale versnellingsbak achteruit aandrijven?
Sommige cycloïdale versnellingsbakken kunnen worden teruggedreven bij lagere reductieverhoudingen, Maar wrijving en het excentrische mechanisme maken terugdrijving moeilijk bij hogere verhoudingen — een nuttige eigenschap voor belastingsvast, maar een beperking voor energieterugwinning of conforme beweging.
Volgens IMSystems, bij lagere overbrengingsverhoudingen, Sommige cycloïdale aandrijvingen kunnen achteruit aangedreven kunnen worden, het mogelijk maken van energieterugwinning en naleving in robotsystemen. Dit betekent dat de versnellingsbak onder bepaalde omstandigheden vanaf de uitgaande zijde kan worden aangedreven. Toch, naarmate de reductieverhouding toeneemt, De interne wrijving en het mechanische voordeel van het excentrische mechanisme combineren om omgekeerde beweging te weerstaan.
Voor robotontwerpers, Deze voorwaardelijke backdriveability is een tweesnijdend zwaard:
- Voordeel: Cycloïdale versnellingsbakken met hoge verhouding houden de belasting stevig vast wanneer het vermogen wordt weggenomen, Fungeert als rem zonder extra hardware.
- Beperking: De versnellingsbak kan niet worden gebruikt voor energieterugwinning in regeneratieve systemen, en het zal niet de backdrive-compliance bieden die nodig is voor bepaalde samenwerkings- of force-controlled toepassingen.
Cycloïdale versus harmonische aandrijvingen in robotica
Harmonische aandrijvingen domineren lichte robotarmen (1–20 kg lading) waarbij de precisie-gewichtsverhouding cruciaal is; Cycloïdale versnellingsbakken blinken uit in robots met een hoog laadvermogen waar schokbestendigheid is, stijfheid, en duurzaamheid onder zware belastingen is van het grootste belang.
Volgens Frontiers in Robotics and AI, De belangrijkste soorten tandwielen die in industriële robots worden gebruikt, zijn rekgolfaandrijvingen (Gewoonlijk harmonische aandrijvingen genoemd), Cycloïdale aandrijvingen, en planetaire tandwielaandrijvingen. De keuze tussen deze functies hangt af van de ladingklasse en de operationele omstandigheden van de robot.
| Attribuut | Cycloïdale versnellingsbak | Harmonische aandrijving |
|---|---|---|
| Reductieverhouding | 30:1–300:1 enkeltrap | Hoog (Typische 50:1–160:1) |
| Tegenreactie | ≤1 boogminuut mogelijk | Bijna nul |
| Koppeldichtheid | Uitstekend | Uitstekend (Aansteker) |
| Schokbelastingstolerantie | Uitstekend (tot 5x nominaal) | Gematigd (flexspline fragiel) |
| Trillingen | Sommige (Baanbeweging) | Laag |
| Kosten | Hoger dan planetair | Hoger dan planetair |
| Beste laadvermogenbereik | Robots met een hoog laadvermogen | 1–20 kg robots |
| Onderhoud | Lage slijtage, Duurzaam | Flexspline-vermoeidheid over tijd |
Er is een duidelijk patroon ontstaan in industriële robotica: Cycloïdale tandwielen worden veel gebruikt in robots met een hoog laadvermogen, terwijl rekgolf- of harmonische aandrijvingen veel robotgewrichten domineren bij robots met een lagere lading (1–20 kg). Het lichtere gewicht en bijna geen speling van de harmonische drive maken hem aantrekkelijk voor kleine aandrijvingen, Bijna, Precieze wapens. Cycloïdale versnellingsbakken worden de voorkeur wanneer de robot zwaardere lasten moet verwerken, overleef schokgebeurtenissen, en precisie behouden over een langere levensduur.
Voor een meer gedetailleerde vergelijking van deze twee schijftypes, Zie onze gids op Cycloïdale versnellingsbak versus harmonische aandrijving.
Cycloïdale versus planetaire versnellingsbakken in robotica
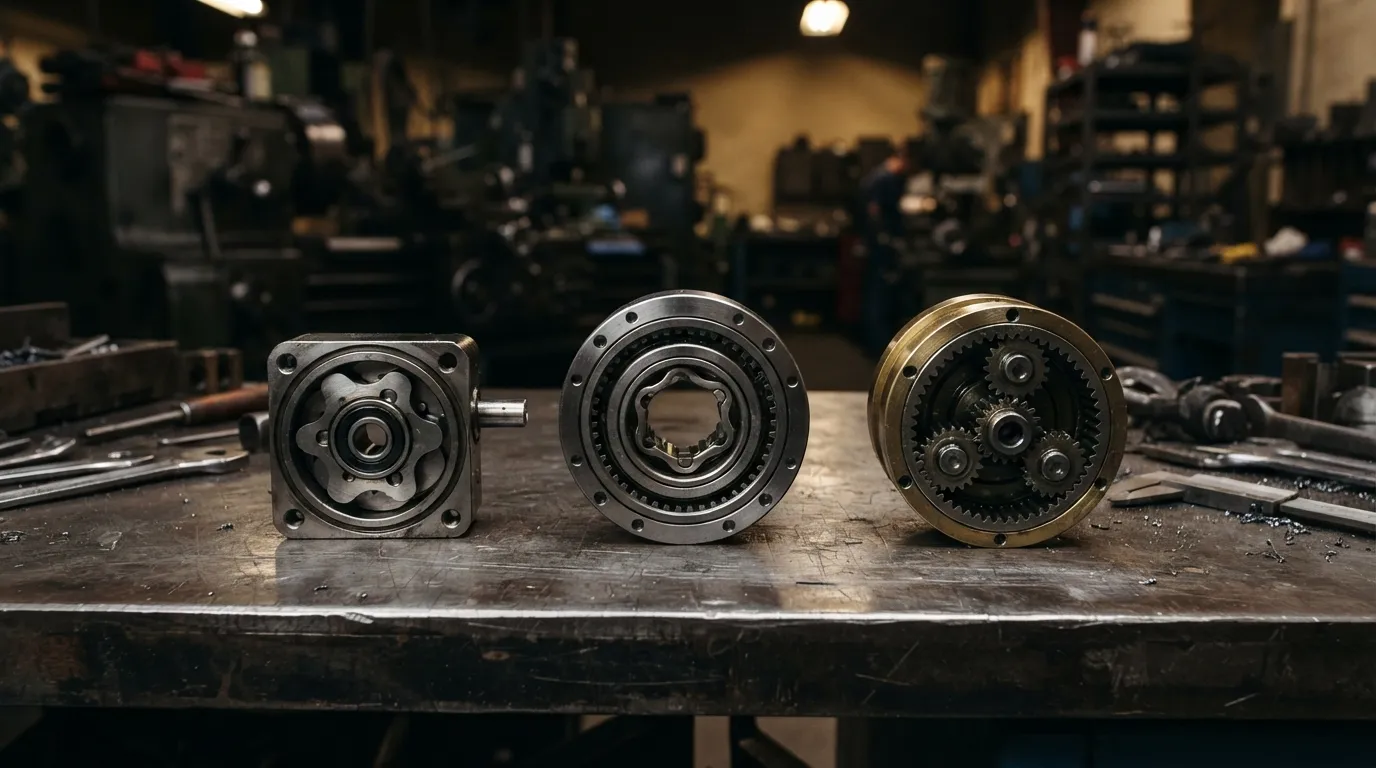
Planetaire versnellingsbakken bieden lagere kosten, Hogere efficiëntie, en lagere trillingen, Maar cycloïdale versnellingsbakken zijn de standaardkeuze wanneer een planetaire eenheid stabile belastingen zou overleven maar door schokbelastingen zou falen, Startup jams, of frequente richtingomkeringen.
Zoals Firgelli uitlegt, De cycloïdale aandrijving is "de standaardkeuze wanneer een planetaire versnellingsbak de stationaire belasting zou overleven, maar zijn tanden zou laten beschadigen door een opstart of een jam-gebeurtenis." Dit onderscheid is cruciaal voor robottoepassingen waarbij het gewricht vaak begint, Stopt, Omgekeerde, of ondervindt weerstand.
| Attribuut | Cycloïdale versnellingsbak | Planetaire Versnellingsbak |
|---|---|---|
| Reductieverhouding | 30:1–300:1 enkeltrap | 3:1–100:1 per etappe |
| Tegenreactie | ≤1 boogminuut mogelijk | Typisch 3–10 boogminuten |
| Schokbelastingstolerantie | Uitstekend (tot 5x nominaal) | Gematigd (tandafbreken van tandwielen) |
| Koppeldichtheid | Hoger per gewicht | Lager per gewicht |
| Efficiëntie | Goed, iets lager | Uitstekend |
| Trillingen | Sommige (Baanbeweging) | Laag |
| Kosten | Hoger | Lower |
| Beste toepassing | Schokbelastingen, Hoge precisie | Constante belastingen, Hoge snelheid |
Planetaire versnellingsbakken zijn de juiste keuze wanneer de belasting voorspelbaar is, De snelheid is hoog, en kostenefficiëntie is een prioriteit. Cycloïdale versnellingsbakken rechtvaardigen hun hogere kosten wanneer het gewricht schokbelastingen moet absorberen, Houd een extreem lage terugslag, of jarenlang zonder onderhoud door tegenwerking te werken.
Voor een diepgaande technische vergelijking van deze twee ontwerpen, Zie onze Planetaire versus cycloïdale versnellingsbak Analyse.
Hoe selecteer je een cycloïdale versnellingsbak voor een robotgewricht
Selecteer een cycloïdale versnellingsbak door de reductieverhouding op te geven, Tegenreactie, Torsiestijfheid, Continu en piekkoppel, Snelheid, en de montageconfiguratie — in die volgorde van prioriteit voor de meeste robotgewrichten.
Het selectieproces volgt een logische volgorde:
- Bepaal de reductieverhouding nodig om het motortoerental af te stemmen op de vereiste gewrichtssnelheid. Eentraps cycloïdale versnellingsbakken dekken 30:1 tot 300:1.
- Specificeer de tolerantie voor speling Gebaseerd op de eisen voor positioneringsnauwkeurigheid. Voor hoogprecisie-robottoepassingen, Richt op terugslag onder de 3 boogminuten (0.05 graden), volgens Arctos Robotics.
- Bereken de eisen voor torsiestijfheid gebaseerd op de belasting en de acceptabele doorbuiging onder het piekkoppel.
- Definieer continu en piekkoppel voor de toepassing. Ter referentie, de GAM GCL-serie van robotcycloïdale versnellingsbakken biedt nominaal koppel van 167 tot 4410 Nm over het hele groottebereik.
- Controleer de snelheidsaanduidingen — cycloïdale versnellingsbakken hebben maximale invoersnelheden die niet mogen worden overschreden.
- Bevestig grootte- en gewichtsbeperkingen voor de robotgewrichtsomhulsel.
- Selecteer montageconfiguratie — flens, As, of holle boringopties moeten overeenkomen met het gewrichtontwerp.
- Beoordelingsefficiëntie en kosten afwegingen tegen de duty cycle van de applicatie.
Voor gedetailleerde richtlijnen over het selectieproces, Zie Hoe kies je een cycloïdale reductor.
Eindoordeel — Wanneer te kiezen voor cycloïdaal boven harmonisch of planetair
Kies cycloïdale robots met een hoog laadvermogen, Schokgevoelige assen, of wanneer een lange levensduur met minimaal onderhoud cruciaal is; Kies harmonic voor lichte precisiearmen; Kies planetaire voor stabiele toestand, Kostengevoelige toepassingen.
Drie beslissingsregels vatten de technische richtlijnen samen:
- Kies voor cycloïdale wanneer: De robot kan hoge ladingen aan, Het gewricht ondervindt schokbelastingen of frequente richtingomkeringen, of de toepassing vereist speling onder de 3 boogminuten met een lange levensduur.
- Kies harmonisch (Rekgolf) wanneer: De robot valt in de laadklasse van 1–20 kg, Gewicht is cruciaal, en de applicatie vereist bijna geen speling in een lichtgewicht pakket.
- Kies voor planetaire wanneer: De belasting is stabiel, Schokgebeurtenissen zijn zeldzaam, De snelheid is hoog, en de initiële kosten zijn de primaire beperking.
De cycloïdale versnellingsbak verdient zijn plaats in robotgewrichten omdat hij het moeilijkste technische probleem in robotbeweging oplost: Combinatie van hoge reductie, Hoge precisie, en hoge duurzaamheid in een compact pakket dat bestand is tegen de praktijkmatige inspanning van industriële operaties.
Mingye ontwerpt en produceert cycloïdale pinwheel-reductoren en andere krachttransmissieapparatuur in haar eigen CNC-fabriek. Voor technische richtlijnen specifiek voor het ontwerp van je robotverbinding, neem contact op met het Mingye-team.
Deel op Social:


Neem contact met ons op
In dit artikel
Rechthoek tandwielmotor: Bijpassende elektrische voeding, Variabele snelheid en remmen
26 okt, 2026
Plannen van een installatie van een afschuiningsreducer: Maak van asvereisten een praktische aandrijfindeling
26 okt, 2026
Het kiezen van een bovenliggende kraanversnellingsbak op basis van de hijs- of reisfunctie
26 okt, 2026
Vervanging van een industriële wormversnellingsbak: Wat te behouden en wat te heroverwegen
25 okt, 2026