


 Home /
Tandwielmotor versus servomotor: Wat juist is voor automatisering?
Rechthoek tandwielmotor: Bijpassende elektrische voeding, Variabele snelheid en remmen
26 okt, 2026
Plannen van een installatie van een afschuiningsreducer: Maak van asvereisten een praktische aandrijfindeling
26 okt, 2026
Het kiezen van een bovenliggende kraanversnellingsbak op basis van de hijs- of reisfunctie
26 okt, 2026
Vervanging van een industriële wormversnellingsbak: Wat te behouden en wat te heroverwegen
25 okt, 2026
Voor de meeste vaste-snelheid en continu-duty automatiseringstaken — transportbanden, Mixers, Takels, Materiaalbehandeling — een tandwielmotor is de eenvoudigere en kosteneffectievere keuze; voor gesloten-lus positionering met hoge nauwkeurigheid, zoals pick-and-place, zoals pick-and-place., CNC, of robotica, Een servomotor is nodig. De doorslaggevende factoren zijn de complexiteit van de besturing, Positioneringsnauwkeurigheid, en koppelgedrag bij snelheid. Deze gids vergelijkt beide technologieën op basis van die criteria, zodat je de drijfveer kunt koppelen aan de taak.
Belangrijkste inzichten:
- Tandwielmotoren gebruiken open-loop besturing en leveren continu koppel bij vaste of variabele snelheden; Servomotoren gebruiken gesloten-lus regeling met encoderfeedback voor positie, Snelheid, en koppelnauwkeurigheid.
- Servomotoren blinken uit in positionering — nauwkeurigheid op micrometerniveau en respons op millisecondeniveau — maar hun piekkoppel is doorgaans beperkt tot ongeveer 1% werkwijze, waardoor ze ongeschikt zijn voor continue zware belastingen.
- Tandwielmotoren behouden het koppel gedurende de volledige werkcyclus en zijn eenvoudiger in gebruik te nemen en te onderhouden; Servosystemen vereisen afstelling, complexere reserveonderdelen, en hogere initiële investering.
- Beslissingsregel: Kies een tandwielmotor voor een continue vaste tandwiel- of variabele snelheidsdienst; Kies voor een servomotor wanneer gesloten-lus positioneringsnauwkeurigheid prioriteit heeft.
Wat is een tandwielmotor?
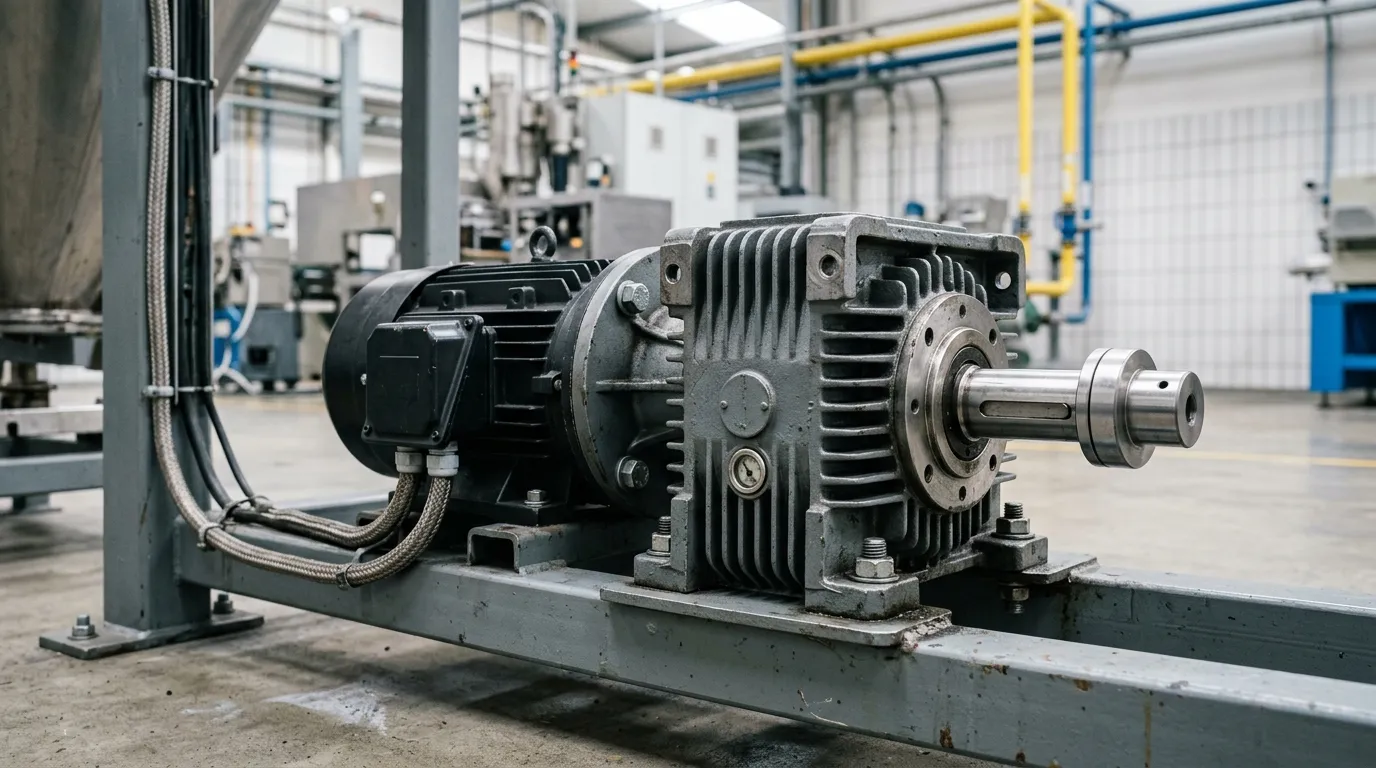
Een tandwielmotor is een vermogensuitgangsapparaat dat een elektromotor integreert met een versnellingsonderstelmechanisme om lage snelheid te leveren, Hoog koppel. Volgens Target Hydraulics, Een tandwielmotor "geeft lage snelheid, Hoog koppelvermogen" door de motor te combineren met een reductietandwiel. De versnellingsbak verlaagt het uitgangstoerental terwijl het koppel vermenigvuldigt, waardoor een relatief kleine motor zware lasten kon aandrijven.
Tandwielmotoren gebruiken doorgaans open-lus regeling: De motor krijgt een opdracht om op een bepaalde snelheid te draaien, maar er is geen terugkoppelingsmechanisme om de daadwerkelijke output te verifiëren. Dit maakt ze eenvoudig, robuust, en zeer geschikt voor continu-duty toepassingen waarbij precieze positionering niet vereist is.
Een veelvoorkomend voorbeeld is de Helical tandwielmotor, Veelvuldig gebruikt voor continu transport, Mixen, en materiaalbehandeling. Als je niet zeker weet hoe een tandwielmotor verschilt van een gewone elektromotor zonder reductietrap, Onze gear motor vs electric motor Vergelijking verklaart het onderscheid.
Wat is een servomotor?
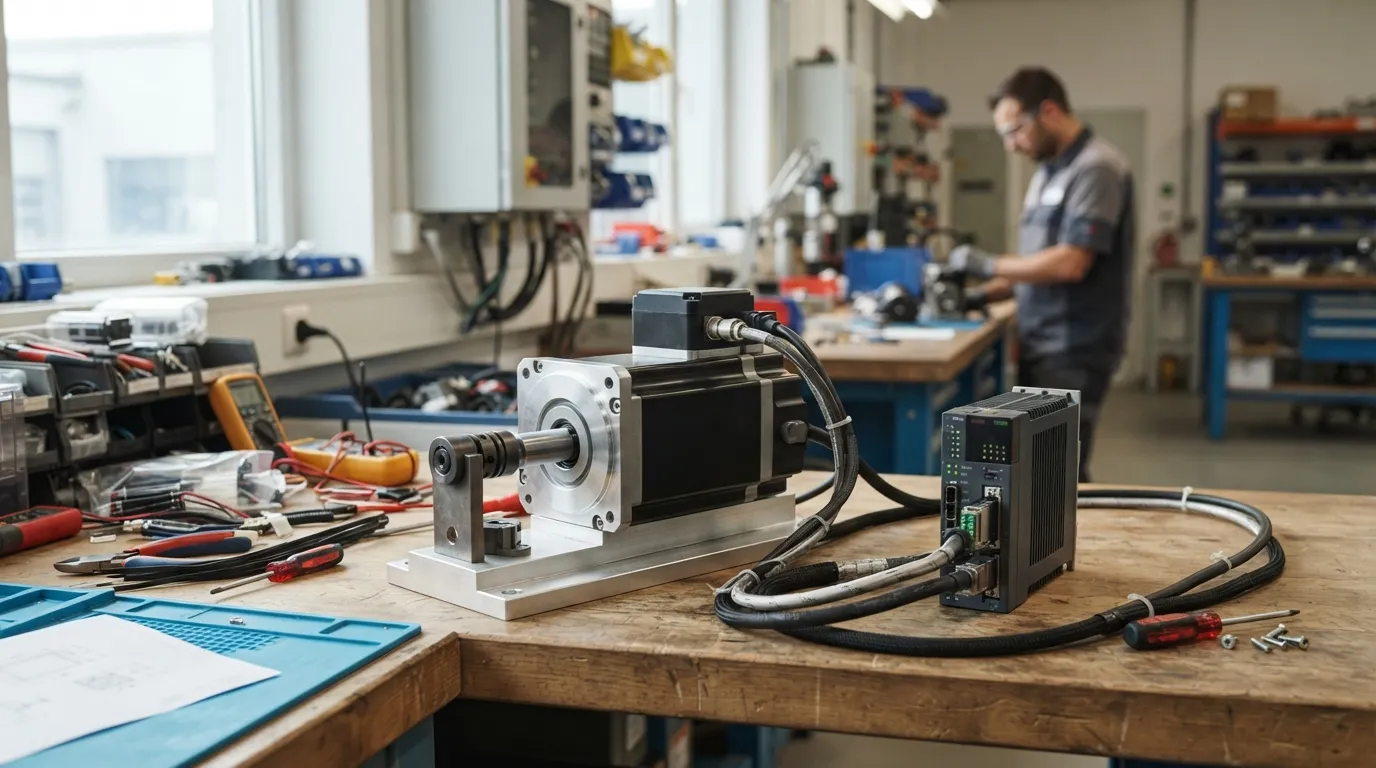
Een servomotor is elke elektromotor — meestal AC of borstelloze gelijkstroom — geïntegreerd met een encoder, Bestuurder, en een regelaar om gesloten luspositie te bieden, Snelheid, en koppelregeling met realtime feedback. Zoals de technische bron van Clemson University uitlegt, Een servomotor is technisch gezien elke motor met een gesloten-lus regelaar; De term beschrijft het besturingssysteem, Geen specifieke motorconstructie.
Servomotoren ondersteunen drie besturingsmodi: Positie, Snelheid, en koppel, volgens Target Hydraulics. De encoder rapporteert continu de werkelijke positie van de rotor terug naar de controller., die deze vergelijkt met de gecommandeerde waarde en elke afwijking automatisch corrigeert.
Servomotoren hebben doorgaans 4 tot 12 polen (ISL-producten), wat bijdraagt aan hun brede snelheidsbereik en snelle respons. Deze gesloten-lus architectuur maakt de hoge positioneringsnauwkeurigheid mogelijk die automatiseringstoepassingen zoals robotica en CNC-machines vereisen.
Tandwielmotor versus servomotor: Zij-aan-zij vergelijking
De onderstaande tabel vergelijkt tandwielmotoren en servomotoren op basis van de criteria die het meest belangrijk zijn in automatisering: Besturingsmethode, Positioneringsnauwkeurigheid, Koppelgedrag, Snelheidsbereik, Kosten, Complexiteit, Onderhoud, en duty cycle.
| Criterium | Tandwielmotor | Servomotor |
|---|---|---|
| Besturingsmethode | Open-loop (Geen feedback) | Gesloten-lus (Encoder feedback) |
| Positioneringsnauwkeurigheid | Laag; hangt af van de belasting- en spanningsstabiliteit | Hoog; Micrometerniveau |
| Koppelgedrag | Continu koppel over de volledige werkcyclus | Hoog continu koppel; Piekkoppel beperkt tot ~1% werktijdscyclus |
| Speed range | Vaste of beperkte variabele via VFD | Groot snelheidsbereik; Consistent koppel over de hele band |
| Initiële kosten | Lower | Hoger (Afstelling van motoraandrijvingscontroller) |
| Complexiteit | Simpel; plug-and-play | Complex; vereist PID-afstelling en inbedrijfstelling |
| Onderhoud | Simpel; Voorspelbare slijtage van de versnellingsbak | Encoder, Rijdt, en onderhoud van de stemming; Meer reserveonderdelen |
| Duty cycle | Continu dienstbaar (S1) | Het beste voor intermitterende, Dynamische dienst |
De belangrijkste conclusie uit deze vergelijking is het verschil in besturingsarchitectuur. Tandwielmotoren draaien open-lus: ze verifiëren hun output niet aan de hand van een commando. Servomotoren draaien gesloten lus: Ze controleren continu de encoder die leest met de aangegeven positie, Snelheid, of koppel, en elke fout in realtime corrigeert.
Dit verschil bepaalt elke andere vergelijkingsas — nauwkeurigheid, Kosten, Complexiteit, en toepassingsgeschiktheid.
Open-loop versus gesloten-loop besturing — Wat verandert in de praktijk?
Open-loop besturing betekent dat de motor een commando ontvangt maar geen feedback krijgt over of het is gelukt. De motor draait op een ingestelde snelheid, en welke variatie er ook optreedt door belasting of spanning, wordt gewoon geaccepteerd. Volgens Target Hydraulics, De uitgangssnelheid van de tandwielmotor wordt beïnvloed door spanningsfluctuaties en belastingsveranderingen, en er is geen automatische compensatie voor bewegingsafwijking.
Gesloten-lus besturing, Daarentegen, gebruikt een encoder om positie en snelheid continu te verifiëren, automatisch corrigeren van afwijkingen. Daarom kunnen servosystemen nauwkeurigheid behouden, zelfs onder wisselende belastingen..
Wat dit betekent voor je aanvraag:
- Open-loop (Tandwielmotor): Acceptabel wanneer snelheidsvariatie van enkele procenten de productkwaliteit of procesveiligheid niet beïnvloedt.
- Gesloten-lus (Servomotor): Vereist wanneer de as positie moet behouden of een precieze snelheid moet aanhouden ongeacht belastingsverstoringen.
Servomotoren vereisen ook afstelling om de terugkoppelingslus te stabiliseren, volgens Assun Motor. Dit is een inbedrijfstellingsstap die tijd toevoegt en technische expertise vereist — iets wat een tandwielmotor nooit nodig heeft. Steppermotoren draaien ook open-loop; Zie onze tandwielmotor versus stappenmotor Vergelijking voor een gerelateerde side-by-side.
Koppel bij snelheid: Het prestatieverschil dat doorslag geeft
Tandwielmotoren leveren continu koppel gedurende de volledige werkperiode, terwijl servomotoren een hoog continu koppel leveren, maar het piekkoppel beperken tot ongeveer 1% werktijd. Dit onderscheid is het meest verkeerd begrepen aspect van de beslissing tussen tandwielmotor en servomotor.
Een servomotor kan een hoog piekkoppel leveren voor een kort moment — handig om een last snel te versnellen of een tijdelijke hindernis te overwinnen. Maar dat piekkoppel kan niet worden volgehouden. Assun Motor stelt dat het piekkoppel van een servomotor doorgaans beperkt is tot een werktijd van ~1%, wat betekent dat de motor slechts een klein deel van elke werkcyclus op piekkoppel kan draaien voordat hij weer continu koppel moet bereiken.
Voor een toepassing die langdurig zwaar koppel vereist — een transportband die 24/7 draait, een mixer die viskeuze materiaal verwerkt, Een takel die een constante belasting optilt — een tandwielmotor is de betere keuze omdat deze zijn nominale koppel continu levert zonder te oververhitten of te verlagen.
Servomotoren bieden wel één koppelvoordeel: Ze behouden een consistent koppel over een breder snelheidsbereik en kunnen 2–4 keer sneller werken dan stappenmotoren zonder koppel te verliezen, volgens ISL Products. Op hobbyschaal, een servo van dezelfde maat kan ongeveer het dubbele stallkoppel leveren van een vergelijkbare tandwiel DC-motor (Pololu Forum), Maar deze verhouding vertaalt zich niet direct naar industriële continu-duty vergelijkingen.
De praktische regel: Als je belasting continu koppel vereist bij een vaste of langzaam variërende snelheid, Een tandwielmotor is meestal kleiner, goedkoper, en betrouwbaarder dan een servosysteem dat is ontworpen voor hetzelfde continue koppel — omdat de servo aanzienlijk groter zou moeten zijn om de piekkoppelwerking binnen zijn duty cycle-limiet te houden.
Kostenvergelijking: Waar je echt voor betaalt
Tandwielmotoren kosten vooraf minder, Je hoeft niet gestemd te worden, en hebben eenvoudigere reserveonderdelen; Servosystemen kosten aanzienlijk meer omdat de motor een aandrijving nodig heeft, Controller, Encoder, en ingebruikneemtijd — een verschil in totale eigendomskosten dat toeneemt met de grootte van het systeem.
Het kostenverschil bestaat uit drie componenten:
1. Initiële aankoopprijs. AC-tandwielmotoren zijn goed voor eenvoudige klussen en meestal goedkoper; Servomotoren bieden dynamische besturing, maar tegen een hoger prijsniveau (Wanshsin Drive). De kloof wordt groter omdat een servomotor niet alleen kan werken — hij heeft een bijpassende aandrijving en controller nodig.
2. Ingebruikname en stemming. Een servosysteem vereist configuratie en PID-afstemming om de terugkoppelingslus te stabiliseren (Assun Motor). Dit is engineeringtijd die een tandwielmotor nooit verbruikt. Voor een fabriek met beperkte automatiseringsexpertise, Deze kosten kunnen aanzienlijk zijn.
3. Onderhoud en levenscycluskosten. Tandwielmotoren hebben voorspelbare slijtage van de versnellingsbak en eenvoudige vervangingsonderdelen. Servosystemen hebben meer componenten — encoder, Rijdt, kabels, afstemmingsparameters — die kunnen falen of afdriften. De voorraad reserveonderdelen en de diagnostische tijd zijn hoger.
Voor een OEM die een machine met meerdere assen bouwt, Het kostenverschil wordt samengesteld. Als de toepassing niet echt gesloten lus positionering vereist, Het kiezen van servomotoren betekent betalen voor capaciteiten die de machine nooit zal gebruiken. Als je tandwielmotoren evalueert voor een nieuwe productlijn, Onze Koopgids voor versnellingsreductiemotoren voor OEM's Specificaties en inkoopoverwegingen in meer diepgang behandelen.
Welke applicaties welke motor nodig hebben?
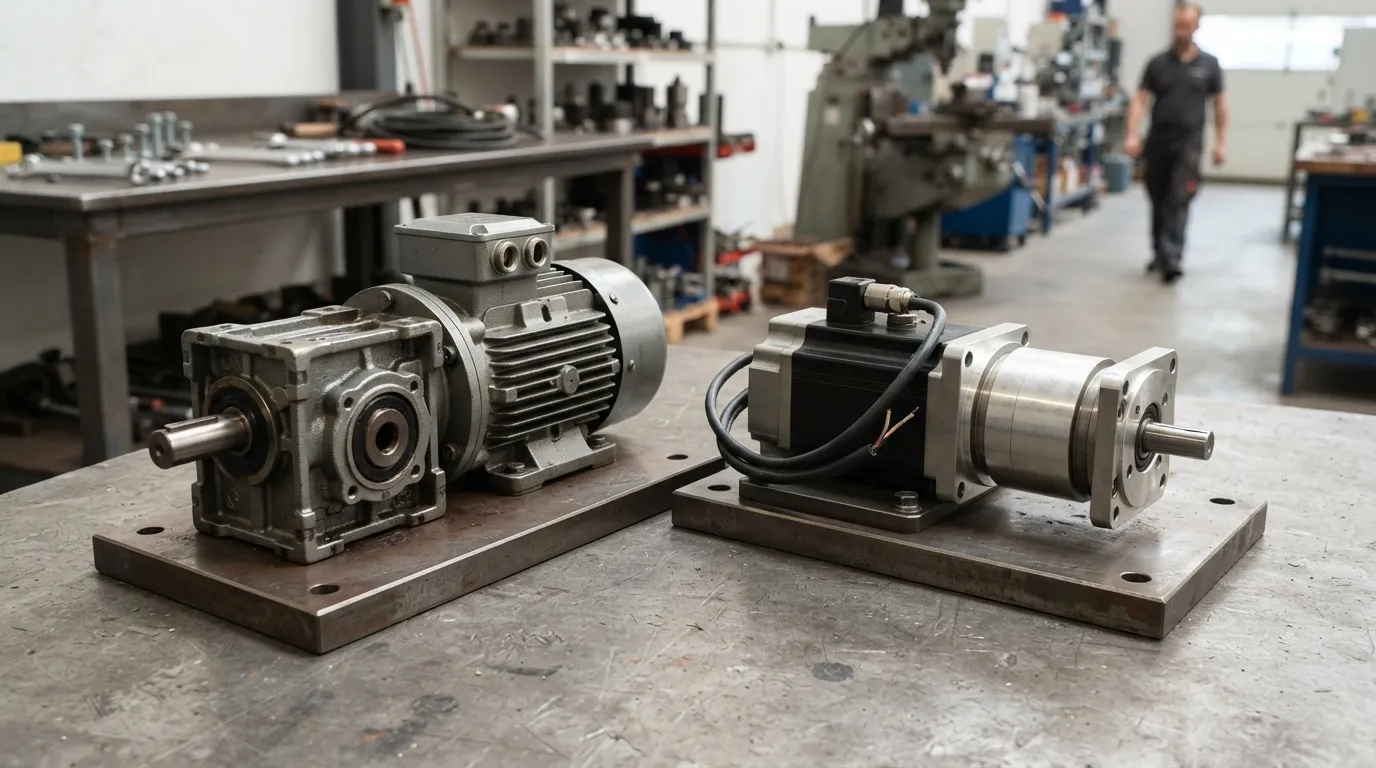
Continue vaste- of variabele snelheidsbediening met lage positioneringseisen naar tandwielmotoren; Dynamische positionering, Snelle starts en stops, en hoge nauwkeurigheidspunten op servomotoren.
De onderstaande tabel komt overeen met veelvoorkomende industriële toepassingen aan de technologie die het beste past.
| Toepassing | Tandwielmotor | Servomotor |
|---|---|---|
| Transportbanden / materiaalbehandeling | ✔ Beste pasvorm | ✘ Over-engineering |
| Mixers / agitators | ✔ Beste pasvorm | ✘ Over-engineering, Kosten |
| Takels / lieren | ✔ Beste pasvorm (Continue dienst) | △ Mogelijk, maar piekkoppellimieten |
| Verpakking (Vullen/afsluiten) | △ Mogelijk | ✔ Beste pasvorm (Dynamische positionering) |
| Pick-and-place-robots | ✘ Lage nauwkeurigheid | ✔ Beste pasvorm |
| CNC-machines | ✘ Geen positioneringsnauwkeurigheid | ✔ Beste pasvorm |
| Lasrotatoren | ✔ Beste pasvorm (Continue rotatie) | △ Mogelijk, Onnodige kosten |
Voordat je deze twee technologieën in detail vergelijkt, Het is de moeite waard om het bredere proces van Kies voor een industriële elektromotor, die motorfamilies dekt, Duty Cycles, en omhulingsoverwegingen die gelden ongeacht het type besturing.
De Beslissingsregel: Servo voor positionering, Tandwielmotor voor continu gebruik
Gebruik een servomotor wanneer je gesloten lus positioneringsnauwkeurigheid nodig hebt; Gebruik een tandwielmotor voor continue vaste tandwiel- of variabele snelheidsdienst. Deze regel dekt ongeveer 90% van de beslissingen over industriële automatisering.
Om het systematisch toe te passen, Werk deze vijf stappen door:
Stap 1: Bepaal of je as feedback op de positie nodig heeft. Als de aanvraag vereist dat je een functie bekleedt, volgend een precies pad, of synchroniseren met een andere as, Een servomotor is nodig. Als de lading alleen met een bepaalde snelheid hoeft te bewegen zonder positionele verificatie, Een tandwielmotor werkt.
Stap 2: Beoordeel de duty cycle. Continue werking — uren of 24/7 rijdend — bevoordeelt tandwielmotoren. Intermitterend, Dynamische bewegingen met frequente starts, Stopt, en omkeringen bevoordelen servomotoren, die hun korte piekkoppelcapaciteit kunnen benutten.
Stap 3: Bereken koppel bij snelheid. Bepaal het koppel dat de belasting bij de bedrijfssnelheid nodig heeft. Kan een servomotor dat koppel continu volhouden?? Onthoud dat het piekkoppel van de servo beperkt is tot ongeveer 1% werktijd. Als de belasting continu koppel vereist en de servo moet oversized zijn om dit te leveren, Een tandwielmotor is waarschijnlijk de betere technische keuze.
Stap 4: Vergelijk de totale kosten. Optellermotor, Rijdt, Controller, Stemtijd, Reserveonderdelen, en verwacht onderhoud voor beide opties. Voor een enkele positioneringsas, De servokosten kunnen gerechtvaardigd zijn; voor een 20-assig transportsysteem, dat is zelden zo.
Stap 5: Controleer omgevingsfactoren. Overweeg de vereisten voor washdown, Omgevingstemperatuur, Omhulingsclassificaties, en beschikbare ruimte. Tandwielmotoren, met hun zelfvoorzienende versnellingsbak, zijn vaak makkelijker te specificeren voor zware industriële omgevingen dan servomotoren met externe aandrijvingen en encoders.
Wanneer servomotoren een versnellingsbak nodig hebben — en waarom dat belangrijk is
Veel servotoepassingen — robotica, CNC-machines, Positioneringstabellen — koppel de servomotor aan een precisie-planetaire versnellingsbak om het koppel te vermenigvuldigen, Verminder gereflecteerde traagheid, en de motor afstemmen op de belasting. Dit is geen teken dat een tandwielmotor de servo kan vervangen; eerder, Het is standaardpraktijk om de prestaties van servosystemen te optimaliseren.
Een servo-versnellingsbak dient drie doelen:
- Koppelvermenigvuldiging: Een planetaire reductor verhoogt het koppel dat beschikbaar is bij de uitgaande as, waardoor een kleinere servomotor een zwaardere belasting kan aandrijven.
- Traagheidsmatching: De reducer verandert de gereflecteerde belastingtraagheid die door de motor wordt waargenomen, wat de dynamische respons en stabiliteit verbetert.
- Terugslagbeheersing: Precisie-planetaire reductoren met lage speling (gemeten in boogminuten) behoud de positioneringsnauwkeurigheid van het servosysteem.
Als je applicatie een servomotor gebruikt, De keuze van de reducer is van belang. Mingye produceert planetaire tandwielreductoren die zijn ontworpen voor servo-aangedreven machines, met precisietandwielen geschikt voor positioneringstoepassingen. Voor een diepere blik op de afwegingen tussen typen reductoren, Zie onze vergelijking van Planetaire versnellingsbak versus harmonische aandrijving.
Voordelen en beperkingen van tandwielmotoren
Tandwielmotoren winnen op eenvoud, Continu koppel, en kosten — maar ze missen positioneringsnauwkeurigheid en kunnen niet corrigeren voor door belasting veroorzaakte snelheidsvariatie.
Voordelen:
- Continu koppel over de volledige werkcyclus (Doelhydrauliek)
- Lagere initiële kosten dan servosystemen (Wanshsin Drive)
- Eenvoudige open-lus besturing; geen afstelling of inbedrijfstelling nodig
- Voorspelbaar onderhoud met directe slijtage van de versnellingsbak
Beperkingen:
- Geen gesloten terugkoppeling; De snelheid varieert met belasting- en spanningsfluctuaties (Doelhydrauliek)
- Lage positioneringsnauwkeurigheid — ongeschikt voor toepassingen die nauwkeurige positiecontrole vereisen
- Beperkte dynamische respons vergeleken met servosystemen
Voordelen en beperkingen van servomotoren
Servomotoren leveren hoge nauwkeurigheid en dynamische respons — maar kosten meer, Moet worden afgesteld, en hun piekkoppel is beperkt tot ongeveer 1% werktijd.
Voordelen:
- Gesloten-lus nauwkeurigheid op micrometerniveau (Doelhydrauliek)
- Milliseconde-niveau responstijd (Doelhydrauliek)
- Drie bedieningsmodi: Positie, Snelheid, en koppel (Doelhydrauliek)
- Hoge elektrische efficiëntie, Typisch 80–90% (ISL-producten)
Beperkingen:
- Vereist afstemming om de feedbacklus te stabiliseren (Assun Motor)
- Piekkoppel beperkt tot ~1% werktijd (Assun Motor)
- Hogere kosten — motor plus aandrijving plus controller (Wanshsin Drive)
- Complexere reserveonderdelen en onderhoudsvereisten
Veelgestelde vragen
Wat zijn de belangrijkste verschillen tussen een tandwielmotor en een servomotor?
De vier belangrijkste verschillen zijn de controlemethode, Positioneringsnauwkeurigheid, Koppelgedrag bij snelheid, en kosten. Tandwielmotoren gebruiken open-loop besturing met lagere nauwkeurigheid en lagere kosten; Servomotoren gebruiken gesloten loopregeling met hoge nauwkeurigheid en hogere kosten. Tandwielmotoren leveren continu koppel, terwijl servomotoren het piekkoppel beperken tot ongeveer 1% werktijd.
Wat zijn de nadelen van het gebruik van een servomotor??
Servomotoren kosten meer, vereist PID-afstelling tijdens de ingebruikname, en hebben een piekkoppel beperkt tot ongeveer 1% werktijd. Ze hebben ook meer componenten — encoder, Rijdt, Controller — die kan falen of driften, wat leidt tot complexere onderdelen en onderhoud in vergelijking met een tandwielmotor.
Wat zijn de drie typen servomotoren?
Servomotoren worden doorgaans geclassificeerd op huidstype.: AC-servomotoren, DC-servomotoren, en borstelloze gelijkstroom (BLDC) Servomotoren. Alle drie gebruiken gesloten-lus besturing met encoderfeedback. De classificatie is belangrijk voor de selectie, omdat AC-servomotoren over het algemeen hoger vermogen en soepelere werking bij snelheid bieden, terwijl DC-servomotoren eenvoudiger aan te drijven zijn.
Moet een servomotor gecodeerd worden?
Servomotoren vereisen geen traditionele programmering, maar de drive of controller moet worden geconfigureerd en afgestemd — vaak via software — om de feedbackloop te stabiliseren en de belastingskenmerken aan te passen. Dit is een indienststellende stap, geen softwareontwikkeling. Het afstelproces past de PID-parameters aan zodat de motor reageert zonder oscillatie of overshoot.
Hoe kies ik tussen een tandwielmotor en een servomotor?
Gebruik de vijfstappenbeslissingsregel: Bepaal of je as positiefeedback nodig heeft, Beoordeel de duty cycle, bereken koppel bij snelheid, vergelijk de totale kosten, en controleer omgevingsfactoren. Als je nauwkeurigheid in gesloten lus positionering nodig hebt, Kies een servo; voor continue vaste- of variabele snelheidsdienst, Kies een tandwielmotor.
Als je toepassing wijst op een tandwielmotor — continue transportatie, Mixen, Hijsen, of materiaalbehandeling — Mingye produceert R, S, K, en F-serie tandwielmotoren met interne CNC-bewerking en OEM-aanpassing van montagematen en -verhoudingen. Als je as een servomotor nodig heeft gekoppeld aan een precisie-planetaire versnellingsbak, Mingye's planetaire reductoren zijn gebouwd voor servo-taken. Neem contact op met ons engineeringteam voor uw koppel, Snelheid, en duty cycle-gegevens voor een vrijblijvende aanbeveling.
Deel op Social:


Neem contact met ons op
In dit artikel
Rechthoek tandwielmotor: Bijpassende elektrische voeding, Variabele snelheid en remmen
26 okt, 2026
Plannen van een installatie van een afschuiningsreducer: Maak van asvereisten een praktische aandrijfindeling
26 okt, 2026
Het kiezen van een bovenliggende kraanversnellingsbak op basis van de hijs- of reisfunctie
26 okt, 2026
Vervanging van een industriële wormversnellingsbak: Wat te behouden en wat te heroverwegen
25 okt, 2026