


 Home /
Tandwielmotor versus stappenmotor: Verschillen in koppel, Snelheid en controle
Rechthoek tandwielmotor: Bijpassende elektrische voeding, Variabele snelheid en remmen
26 okt, 2026
Plannen van een installatie van een afschuiningsreducer: Maak van asvereisten een praktische aandrijfindeling
26 okt, 2026
Het kiezen van een bovenliggende kraanversnellingsbak op basis van de hijs- of reisfunctie
26 okt, 2026
Vervanging van een industriële wormversnellingsbak: Wat te behouden en wat te heroverwegen
25 okt, 2026
Tandwielmotoren en stappenmotoren lossen verschillende bewegingsproblemen op: Een tandwielmotor levert continu koppel over een breed snelheidsbereik voor industrieel gebruik, terwijl een stappenmotor precieze open-lus positionering biedt bij lage snelheden voor indexeringstoepassingen. De juiste keuze hangt af van of je prioriteit aanhoudende kracht of nauwkeurige positiecontrole is.
Belangrijkste Punten
- Stapmotoren leveren het maximale koppel bij lage snelheid en verliezen scherp koppel boven ongeveer 1,000 RPM; Tandwielmotoren behouden het nominale koppel over een breed continu werkbereik.
- Steppmotoren draaien open-loop (Geen feedback), het vereenvoudigen van de besturing maar het risico lopen op verloren stappen onder belasting; Tandwielmotoren gecombineerd met encoders bieden gesloten-lus precisie voor veeleisende positionering.
- Steppers trekken constante stroom, zelfs wanneer ze stilstaan, het opwekken van warmte en energieverspilling; Tandwielmotoren draaien efficiënt bij de nominale belasting.
- De praktische regel: Kies een stepper voor indexering en lichte positionering, een tandwielmotor voor continue industriële inzet die koppel vereist, Snelheidsbereik, en betrouwbaarheid.
- Kostenverschillen gaan verder dan de aankoopprijs — bestuurders, Controllers, Warmtebeheer, en downtime beïnvloedt de totale eigendomskosten, vooral bij 24/7 operaties.
Wat is een tandwielmotor?
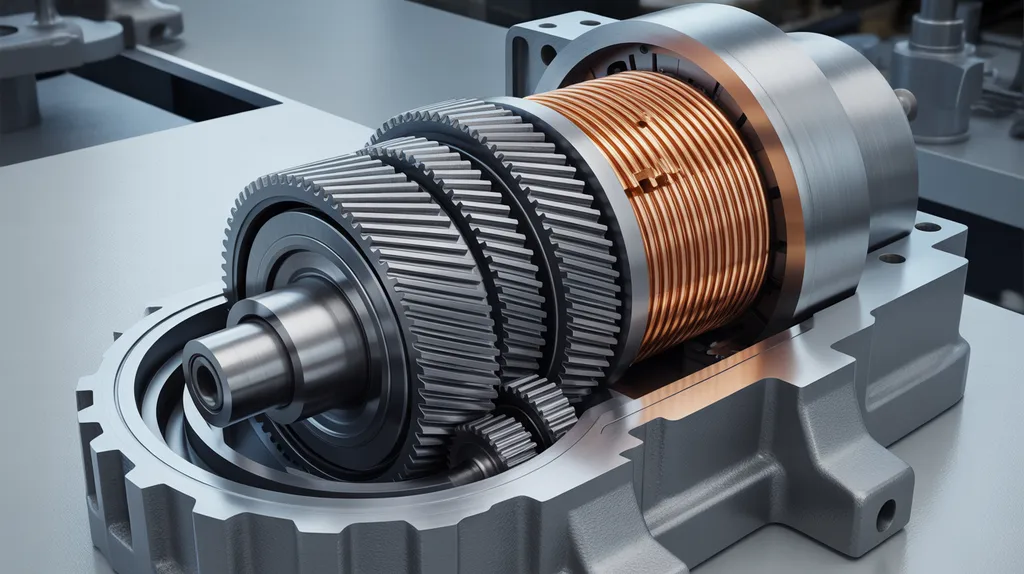
Een tandwielmotor combineert een elektromotor met een versnellingsbak om het uitgangstoerental te verlagen en het koppel te verhogen voor industriële aandrijftoepassingen. De versnellingsbak gebruikt ingrijpende tandwielen om de rotatiesnelheid in te ruilen voor mechanisch voordeel, waardoor een relatief kleine motor zware lasten met gecontroleerde snelheden kon aandrijven.
Industriële tandwielmotoren zijn er in verschillende configuraties. Helical tandwielmotoren (beschikbaar in R, S, K, en F-serie ontwerpen) bieden hoge efficiëntie en soepele werking. Wormmotoren, die compacte rechthoekse aandrijvingen bieden met hoge reductieverhoudingen. Planetaire reductoren leveren een hoge koppeldichtheid in een compact pakket, terwijl cycloïdale reductoren schokbestendigheid bieden voor veeleisende toepassingen. Mingye bouwt zowel motoren als reductoren op modulair, Gestandaardiseerde ontwerpen, wat vervanging en aanpassing vereenvoudigt.
Voor een diepere kijk op hoe tandwielmotoren verschillen van standaard elektromotoren, Zie onze vergelijking van gear motor vs electric motor.
Wat is een stappenmotor?
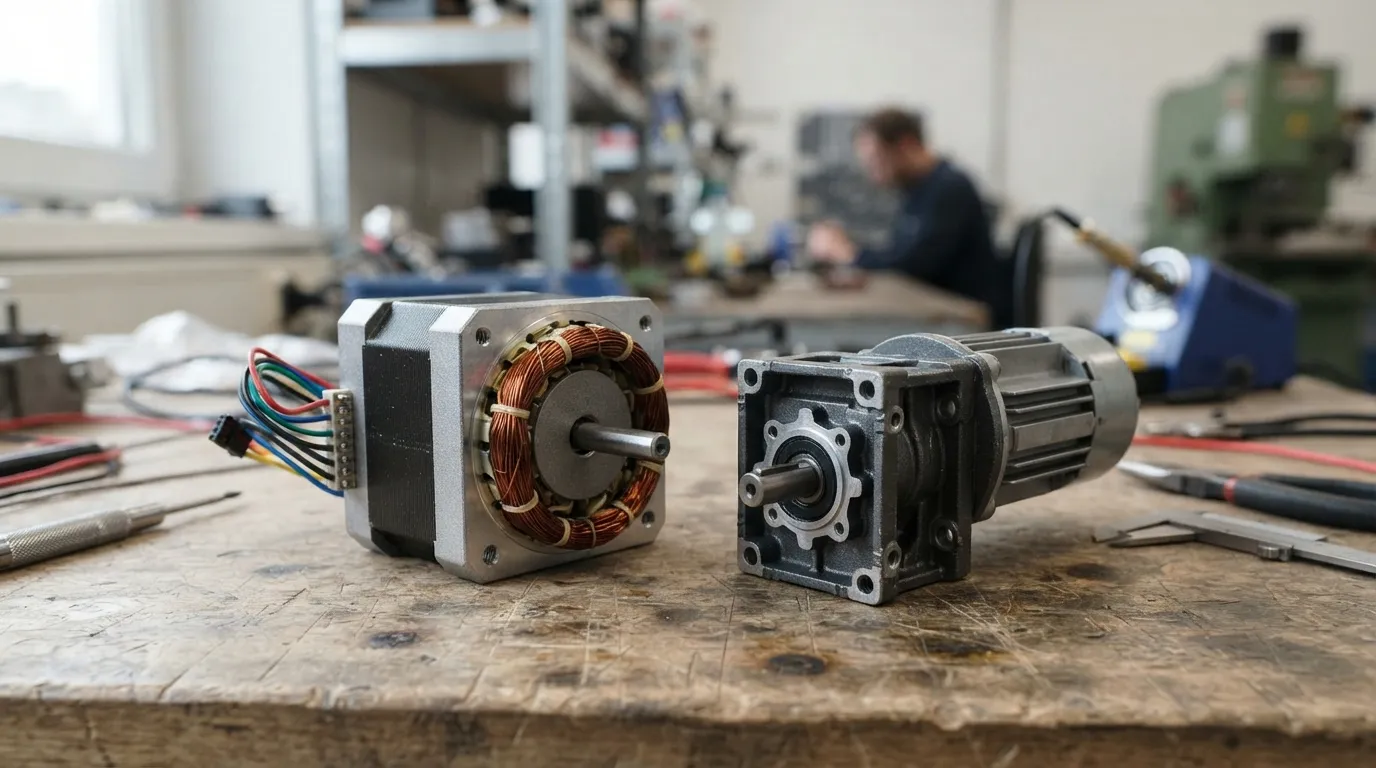
Een stappenmotor zet elektrische pulsen om in vaste hoekstapverhogingen, met rotatiesnelheid evenredig aan de pulsfrequentie. Elke puls beweegt de motoras met een precieze hoek, wat steppers inherent geschikt maakt voor positiecontrole zonder feedback.
Volgens Anaheim Automation, hybride stappenmotoren gebruiken meestal staphoeken van 0,9°, 1.8°, 3.6°, en 4,5°, waarbij 1,8° het meest voorkomt. Permanente magneetstappers hebben over het algemeen grotere staphoeken van 45° of 90° en vertonen een hoog koppel met goede demping, terwijl variabele reluctantie steppers hogere stapsnelheden van 5° tot 15° bereiken, maar geen detentkoppel hebben — wat betekent dat ze geen weerstand bieden tegen rotatie wanneer ze niet aangedreven worden.
Hybride stappenmotoren zijn het meest geschikt voor stabiele belastingen met snelheden onder 1,000 RPM, volgens Anaheim Automation. Deze snelheidsbeperking bepaalt waar steppers zinvol zijn en waar ze tekortschieten.
Tandwielmotor versus stappenmotor: Side-by-side vergelijkingstabel
| Attribuut | Tandwielmotor | Stepper Motor |
|---|---|---|
| Koppelkenmerken | Aanhoudend koppel over het hele snelheidsbereik | Piekkoppel bij lage snelheid; daalt boven ~1,000 RPM |
| Speed range | Breed; Hangt af van de overbrengingsverhouding | Typisch maximum ~2,000 RPM; Beste onder 1,000 RPM |
| Besturingsmethode | Gesloten-lus mogelijk met encoder | Open-loop standaard (Geen feedback) |
| Positioneringsnauwkeurigheid | Hangt af van de encoder/feedback | Hoge herhaalbaarheid zonder terugkoppeling |
| Efficiëntie bij nominale belasting | Hoog | Lower; Constante stroomverbruik |
| Warmteopwekking | Gematigd, ontwerpafhankelijk | Hoog onder belasting/vasthouden; constante stroom |
| Geluid | Verschilt per type tandwiel | Hoorbare hoogfrequente ruis |
| Kosten | Hogere beginnaam; verlaag de TCO voor continue dienst | Lagere initiale; hogere systeemkosten met driver/controller |
| Duty cycle | Continuous industrial duty | Intermitterend; Indexering |
| Typische toepassingen | Transportbanden, Mixers, Materiaalbehandeling | Positioneringstabellen, Indexering, Lichte robotica |
Koppelvergelijking: Waar elke motor levert
Stappenmotoren produceren een hoog koppel bij lage snelheid, maar verliezen snel koppel boven ongeveer 1,000 RPM; Tandwielmotoren behouden het nominale koppel over hun toerentalbereik, vooral bij spiraalvormige en planetaire ontwerpen.
Volgens Oriental Motor, een stappenmotor heeft een hoger koppel dan een wisselstroommotor van hetzelfde frame bij lage snelheden. Dit maakt steppers aantrekkelijk voor toepassingen die een hoog koppel vereisen bij stilstand of zeer lage snelheden, zoals klemmmechanismen of indextabellen.
Toch, Dit voordeel verdwijnt naarmate de snelheid toeneemt. Hybride steppers zijn het meest geschikt voor stabiele lasten met snelheden onder de 1,000 RPM, volgens Anaheim Automation. Voorbij dit gebergte, Koppel daalt scherp, en de motor kan volledig afslaan.
Tandwielmotoren, Daarentegen, leveren het nominale koppel continu over hun werksnelheidsbereik. De versnellingsbak vermenigvuldigt het motorkoppel terwijl de motor zelf efficiënt kan draaien. Planetaire tandwielreductie, bijvoorbeeld, het koppel verdeelt over meerdere planetaire tandwielen, waardoor een grotere koppeloverdracht mogelijk is dan enkelvoudige tandwiel-ratmechanismen, volgens Oriental Motor.
Voor industriële toepassingen die aanhoudend koppel vereisen — zoals transportbandaandrijvingen of paddle-mixers — een Helical tandwielmotor levert het consistente vermogen dat steppers niet kunnen volhouden. De serie spiraaltandwielmotoren van Mingye bestrijkt een breed scala aan koppelvereisten voor continu-duty toepassingen.
Snelheidsbereik en snelheid-koppel eigenschappen
Stappenmotoren werken het beste onder 1,000 Toerental en een praktisch plafond rond de 2 hebben,000 RPM; Tandwielmotoren bedienen een veel breder snelheidsbereik via de keuze van een overbrengingsverhouding.
De draaisnelheid van de stappenmotor is recht evenredig met de pulsfrequentie, volgens Anaheim Automation. Deze lineaire relatie maakt snelheidsregeling in theorie eenvoudig — verander gewoon de pulsslag. Maar in de praktijk, De koppelafname bij hogere snelheden beperkt de bruikbare werking. Een stepper die uitstekend koppel levert bij 200 tpm levert bij 1 mogelijk slechts een fractie van dat koppel,500 tpm.
Tandwielmotoren bereiken snelheidsvariatie door het kiezen van een overbrengingsverhouding. Een driefasige asynchrone motor die op 1 draait,400–1,450 tpm kan worden gecombineerd met versnellingsbakken die overbrengingen bieden vanaf ongeveer 3:1 tot meer dan 100:1, het leveren van uitgangssnelheden van enkele honderden tpm tot fracties van een omwenteling per minuut — terwijl het nominale koppel op de uitgangsas behouden blijft.
De keuze tussen AC- en DC-tandwielmotoren beïnvloedt de snelheidsregelmogelijkheden. AC-tandwielmotoren draaien op vaste snelheden (of variabele snelheden met een VFD), terwijl gelijkstroomtandwielmotoren een inherente snelheidsregeling bieden via spanningsregeling. Onze vergelijking van AC vs DC tandwielmotor Options legt deze verschillen in detail uit.
Voor industriële toepassingen die zowel een groot snelheidsbereik als aanhoudend koppel vereisen — zoals materiaalbehandelingssystemen of verpakkingslijnen — bieden tandwielmotoren de flexibiliteit die stapmotoren missen.
Controle: Open-loop positionering versus industriële aandrijvingsregeling
Stappenmotoren bieden open-loop positieregeling zonder terugkoppeling, wat systemen vereenvoudigt maar het risico loopt stappen te verliezen onder belasting; Tandwielmotoren werken doorgaans zonder positioneringsfeedback, maar kunnen worden gekoppeld aan encoders voor gesloten-lus besturing waar nodig.
Stappenmotoren worden geclassificeerd als open-loop systemen omdat ze geen terugkoppeling hebben om de positie te beheersen, volgens Anaheim Automation. Dit is hun bepalende voordeel: Geen encoder, Geen complexe regelkring, Gewoon pulsen in — positie naar buiten. Voor toepassingen met voorspelbare, Stabiele belastingen, Deze eenvoud vertaalt zich in betrouwbaar, herhaalbare positionering.
De afweging ontstaat onder variabele belastingen. Als een stepper weerstand ondervindt die het beschikbare koppel overschrijdt, hij verliest stappen — de rotor valt achter de aangegeven positie, en de controller heeft geen manier om de fout te detecteren. Het resultaat is een stilletjes verkeerd geplaatst systeem.
Tandwielmotoren, alleen, Geef geen positionering. Ze draaien continu. Voor positioneringstoepassingen, Er moet een encoder of ander feedbackapparaat worden toegevoegd, Het systeem omzetten naar gesloten-lus besturing. Dit voegt kosten en complexiteit toe, maar elimineert het risico op stapverlies.
Voor toepassingen die zowel continu koppel als precieze positionering vereisen, Een servomotor — die een motor combineert met ingebouwde terugkoppeling — is mogelijk de betere keuze. Onze vergelijking van Tandwielmotor versus servomotor Helpt ingenieurs te begrijpen wanneer servotechnologie de hogere kosten rechtvaardigt.
Efficiëntie, Warmte, en Noise: Wat de specificatiebladen je niet vertellen
Stappenmotoren trekken constante stroom, of ze nu draaien of vasthouden, het opwekken van warmte en energieverspilling; Tandwielmotoren draaien efficiënt bij de nominale belasting, waarbij warmte en geluid afhankelijk zijn van het type tandwiel en de werkwijze.
Volgens discussies onder ervaren ingenieurs op het Arduino Forum, Steppers trekken dezelfde stroom, of ze nu draaien of stilstaan, waardoor ze van nature inefficiënt zijn voor langdurige werking. Deze constante stroomverbruik produceert continue warmte, wat vooral problematisch is wanneer een stappenmotor onder belasting zijn positie behoudt — hij genereert maximale warmte zonder nuttig werk te verrichten.
De warmte heeft praktische gevolgen die verder gaan dan energieverspilling. Het verkort de levensduur van het lager., vereist ventilatie of actieve koeling, en verhoogt de energiekosten in 24/7 operaties. Deze factoren komen zelden voor in de eerste prijsvergelijking, maar beïnvloeden de totale eigendomskosten aanzienlijk.
Tandwielmotoren, Daarentegen, Trek stroom evenredig aan de belasting die ze dragen. Bij nominale belasting, Ze werken efficiënt, waarbij warmteopwekking afhangt van het type tandwiel en de werkcyclus. Een goed gedimensioneerde tandwielmotor die continu op het nominale vermogen draait, handhaaft acceptabele bedrijfstemperaturen zonder speciale koeling.
Steppergeluid is een andere onderscheidende factor. Steppers produceren hoorbare hoogfrequente ruis, vooral bij bepaalde resonantiefrequenties, volgens discussies op het Arduino Forum. Geschakelde stappenmotoren trillen aanzienlijk minder dan niet-tandwiel-stappenmotoren, vooral in het resonantiefrequentiebereik, volgens ZHAOWEI — maar ze produceren nog steeds meer hoorbaar geluid dan de meeste industriële tandwielmotoren.
Kostenvergelijking: Aankoopprijs versus totale eigendomskosten
Steppersystemen lijken aanvankelijk goedkoper, Maar de volledige systeemkosten — de bestuurder, Controller, Warmtebeheer, en stilstand voor intermitterende taken — kan de totale eigendomskosten van een tandwielmotor overschrijden in continue industriële toepassingen.
Een kale stappenmotor heeft een lage prijskaartje. Maar een stappenmotor kan niet alleen draaien; Er is een chauffeur nodig, een controller, en een stroomvoorziening. Voeg deze componenten toe, en de systeemprijs vermenigvuldigt. Voor industriële componenten met voldoende koeling, De kloof wordt aanzienlijk kleiner.
Tandwielmotoren, vooral driefasige wisselstroomunits, zijn eenvoudigere systemen. Een motorstarter of frequentiefrequentie-aandrijving (VFD) is often sufficient. De motor zelf kost meer dan een kale stappenmotor, Maar het complete aandrijfsysteem kan minder kosten dan een volledig stappensysteem — en de tandwielmotor gaat langer mee onder continue belasting.
Het efficiëntieverschil wordt in de loop van de tijd sterker. Een stappenmotor die constante stroom trekt, zelfs als ze inactief zijn, verbruikt continu energie. In een 24/7 operatie, Deze verspilling komt neer op tot echt geld. De discussies op het Arduino Forum merken op dat steppers bijzonder inefficiënt zijn voor batterij-aangedreven toepassingen, met constante stroomverbruik die zelfs bij stilstand stroom afvoert.
Operationele kosten omvatten ook stilstanden. Een stepper die stappen verliest onder een onverwachte belasting veroorzaakt gesloopte onderdelen en productieonderbrekingen. Een tandwielmotor met een overbelastingsrelais stopt veilig en start snel weer op.
Voor OEM's die aandrijfsystemen evalueren, Onze Koopgids voor versnellingsreductiemotoren voor OEM's biedt een kader om de kosten van het volledige systeem te vergelijken.
Wat is een versnellingsmotor? (En waarom het de grens vervaagt)
Een tandwiel-stapmotor combineert een stapper met een versnellingsbak om het koppel te verhogen, Verminder traagheidsmismatch, en vloeiende beweging, waardoor het een haalbare middenoptie is voor sommige positioneringstoepassingen.
Volgens ZHAOWEI, Geschakelde stappenmotoren verbeteren de prestaties door de traagheidsverhouding tussen belasting en motor te verlagen (door het kwadraat van de overbrengingsverhouding), Verhoogd laadkoppel, en het verminderen van motoroscillatie. Dit maakt de combinatie aantrekkelijk wanneer het inherente koppel van een stepper onvoldoende is, maar de positioneringsmogelijkheid gewenst is.
De backlash van de versnellingsstappenmotor kan beperkt worden tot 3%, volgens ZHAOWEI. Voor hogere precisie, De planetaire gearheads van Oriental Motor voor steppers bereiken een gespecificeerde speling van drie boogminuten door componentnauwkeurigheid en een mechanisme voor het elimineren van speling.
Het belangrijkste onderscheid, volgens Oriental Motor, is design intent: Uitrustingshoofden voor steppers geven prioriteit aan hoge nauwkeurige positionering, terwijl versnellingsbakken voor AC-motoren continu vermogensgebruik prioriteren met nadruk op koppel, Leven, en geluid. Dit betekent dat een tandwiel-stapper in wezen een positioneringsapparaat blijft, geen continue stroombron.
Tandwiel-stappers vullen een specifieke niche: Toepassingen die meer koppel nodig hebben dan een kale stappenmotor kan leveren, maar nog steeds binnen de snelheids- en dutycycle-limieten van de stepper. Ze overwinnen niet de fundamentele beperkingen van de stappenmotor zoals warmteproductie en koppelafname bij snelheid.
Welke moet je kiezen? Een beslissingsregel voor ingenieurs
Kies een stepper voor indexeren en lichte positionering bij lage snelheden; Kies een tandwielmotor voor continu industrieel gebruik dat aanhoudend koppel vereist, Groot snelheidsbereik, en betrouwbaarheid.
Volg deze stappen om de juiste keuze te maken:
- Definieer het bewegingsprofiel. Is de toepassing continue rotatie of start-stop positionering?
- Definieer het snelheidsbereik en het benodigde koppel over dat bereik. Identificeer het koppel dat nodig is bij elke bedrijfssnelheid.
- Bepaal de duty cycle. Uren per dag, Cycli per minuut, en of de motor continu of intermitterend draait.
- Beoordeel de eisen voor positioneringsnauwkeurigheid. Beschouw de staphoek, Tegenreactie, en of gesloten-lus feedback nodig is.
- Evalueer milieubeperkingen. Warmtebestendigheid, Ruislimieten, en beschikbare ventilatie.
- Bereken de totale kosten. Risico op energieverbruik en beheerder, onderhoud, uitval..
- Pas de regel toe. Indexeren en lichtpositionering → stappenmotor. Continue industriële dienst → tandwielmotor.
Dit besluitkader gaat verder dan alleen de vergelijking tussen tandwielmotor en stappenmotor. Voor een allesomvattende benadering van motorkeuze over alle technologieën heen, Onze gids op Kies voor een industriële elektromotor behandelt het volledige scala aan overwegingen.
Toepassingskaart: Welke motor past bij welke industrie
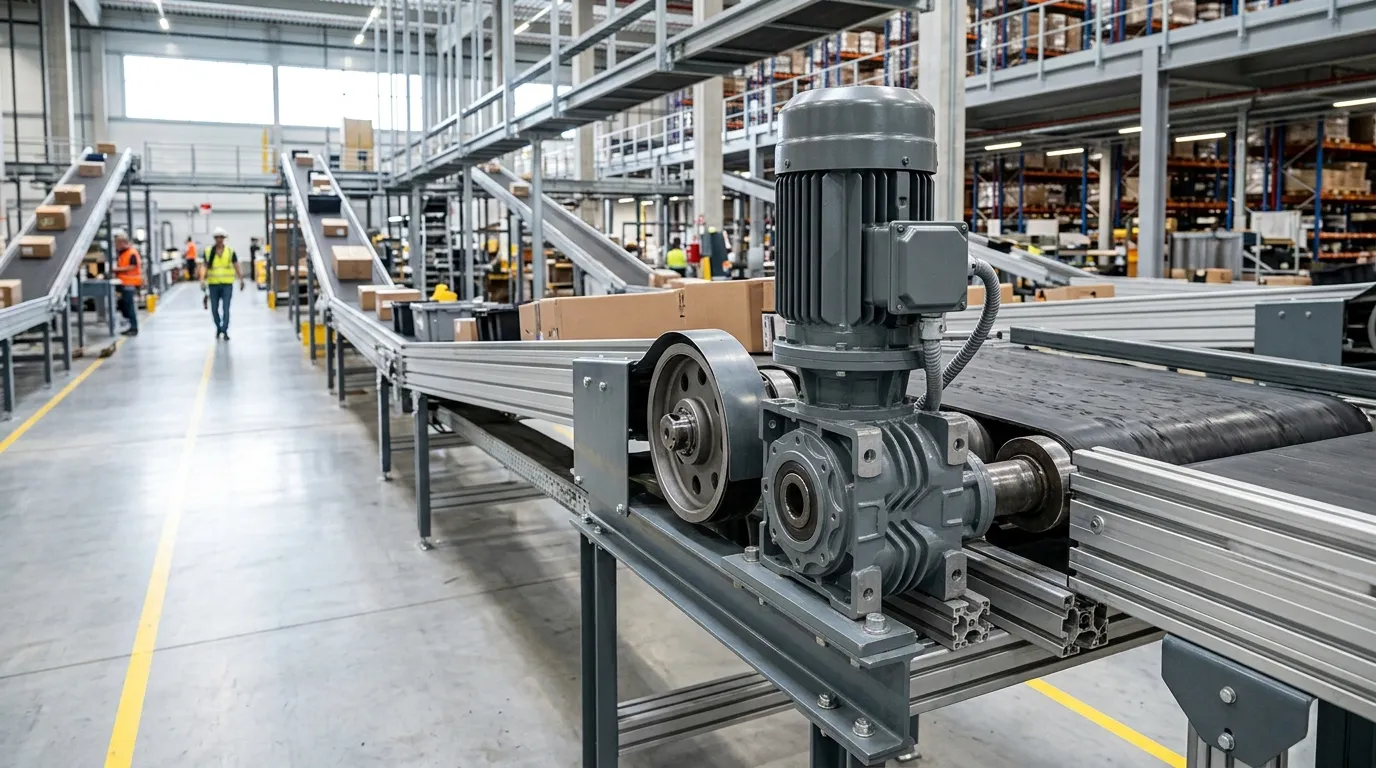
Plastic/rubber mengen, Overdracht, Verpakkingslijnen, en materiaalbehandeling geeft de voorkeur aan tandwielmotoren voor continue dienst; Lichtindexerings- en inspectiestations passen bij steppers.
| Toepassing | Aanbevolen motor | Reden |
|---|---|---|
| Transportbandaandrijving (continu) | Tandwielmotor | Aanhoudend koppel, Groot snelheidsbereik, 24/7 betrouwbaarheid |
| Indexeringstabel (Lichte belasting) | Stepper | Open-lus positionering, Kosteneffectief |
| Paddlemixer | Tandwielmotor | Hoog koppel bij lage snelheid, Continue dienst |
| Verpakkingslijn (intermitterend) | Stepper of tandwiel stepper | Positioneringsnauwkeurigheid zonder continue hitte |
| Materiaalbehandeling (zwaar) | Tandwielmotor | Vermogensdichtheid, Duurzaamheid |
| Lasrotator | Tandwielmotor | Continue rotatie met gecontroleerde snelheid |
In de kunststof- en rubberverwerking, Paddlemixers en extruderaandrijvingen vereisen continu koppel bij lage snelheden — een tandwielmotortoepassing. Mingye levert speciale reducties voor rubber- en kunststofmachines en paddlemixers, dit weerspiegelt de specifieke koppel- en belastingvereisten van deze industrieën.
In transport en materiaalbehandeling, Vervoerbanden draaien continu, vaak 24/7. Tandwielmotoren zorgen voor het aanhoudende koppel en de betrouwbaarheid die deze systemen vereisen. Mingye's serie spiraaltandwielmotoren dient deze toepassingen in de mijnbouw, Cement, en poorten.
In verpakkingen, Het beeld is gemengd. Snelle intermitterende beweging — zoals het indexeren van een product — kan geschikt zijn voor een stepper. Maar continue webbehandeling of langelooptransportsecties geven de voorkeur aan tandwielmotoren. Evalueer elke as van de machine afzonderlijk.
Voor lassen van rotators, Continue rotatie met gecontroleerde snelheid is essentieel. Mingye levert speciale reducties voor het lassen van rotators, die glad vereisen, Consistente rotatie onder zware belasting.
Veelvoorkomende nadelen die je moet kennen
Tandwielmotoren veroorzaken speling, Gewicht, en hogere initiële kosten; Steppers brengen warmte, Geluid, Efficiëntieverlies, en koppelafname bij snelheid.
Nadelen van tandwielmotoren:
- Tegenreactie: De ruimte tussen tandwieltanden varieert per type tandwiel. Planetaire tandwielen bieden het minste; Wormwielen bieden meer. Dit beïnvloedt de positioneringsnauwkeurigheid bij omkeerbare toepassingen.
- Gewicht en grootte: De versnellingsbak voegt volume toe vergeleken met een kale motor, wat integratie in ruimtebeperkte ontwerpen kan bemoeilijken.
- Smeeronderhoud: Versnellingsbakken vereisen periodieke olieverversingen of vetaanvulling, Onderhoudskosten toevoegen.
- Hogere initiële kosten: Een tandwielmotor kost meer dan een kale motor met gelijkwaardig vermogen.
Nadelen van stappenmotor:
- Warmteopwekking: Constante stroomverbruik produceert continue warmte, vooral wanneer je positie vasthoudt.
- Geluid: Steppers produceren hoorbare hoogfrequente ruis, vooral bij resonantie-snelheden.
- Koppelafname bij snelheid: Het koppel daalt scherp boven ongeveer 1,000 RPM, Beperkend nuttig werkbereik.
- Verloren stappen door overbelasting: Zonder feedback, De controller kan niet detecteren wanneer de motor afslaat of stappen verliest.
- Efficiëntieverlies: Constante stroomverbruik verspilt energie, vooral bij stilstand.
De onderhoudslast van tandwielmotoren is bescheiden en voorspelbaar — geplande smering is doorgaans voldoende. De warmte- en energiekosten van steppers, Daarentegen, verzamel elk uur van de werking.
Wat zijn de nadelen van versnellingsbakmotoren?
Versnellingsbakmotoren veroorzaken speling (Ruimte tussen tandwieltanden), wat per tandwieltype verschilt — planetaire tandwielen bieden het minst, Wormtandwielen meer. Ze voegen ook gewicht toe, Benodig smeringsonderhoud, en een hogere initiële kosten met zich meebrengen dan een kale motor. Het kiezen van het juiste tandwieltype minimaliseert deze effecten voor specifieke toepassingen.
Wat zijn de nadelen van stappenmotoren?
Steppers genereren aanzienlijke warmte omdat ze constante stroom trekken, zelfs wanneer ze stilstaan. Ze verliezen scherp koppel boven ongeveer 1,000 RPM, Ren luidruchtig, en kan stappen verliezen onder overbelasting zonder feedback. Hun efficiëntie daalt bij hogere snelheden, waardoor ze onpraktisch zijn voor continue industriële hogesnelheidsdiensten.
Hoe te zien of een motor een stappenmotor is?
Stappenmotoren hebben doorgaans veel draadkabels (vaak 4, 6, of 8), een metalen lichaam met zichtbare wikkelingen, en beweeg in kleine, Discrete "stappen" wanneer langzaam ingeschakeld. Wanneer met de hand gedraaid, Veel stapmachines produceren een detent "Koken" Voel. Hun naamplaatje vermeldt vaak de staphoek (bijvoorbeeld., 1.8°) in plaats van continue koppelaanduidingen.
Wat zijn de belangrijkste verschillen tussen een stappenmotor en een standaardmotor?
Een stappenmotor beweegt in vaste hoekstappen die worden geregeld door elektrische pulsen en draait open-lus zonder terugkoppeling. Een standaardmotor (inclusief tandwielmotoren) Draait continu en vereist doorgaans een encoder of andere feedback voor precieze positionering. Steppers blinken uit in positiecontrole; Standaardmotoren blinken uit in continue vermogenslevering.
Voor ingenieurs die tandwielmotoropties evalueren voor continue industriële inzet, Mingye bouwt helixvormig, worm, Planetaire, en cycloïdale tandwielmotoren in haar eigen CNC-fabriek, met OEM-aanpassing van montageafmetingen en transmissieverhoudingen. Als je toepassing om aanhoudend koppel vraagt over een breed snelheidsbereik — niet alleen indexeren — is het verkennen van Mingye's 20-versnellingsmotorserie een praktische volgende stap.
Deel op Social:


Neem contact met ons op
In dit artikel
Rechthoek tandwielmotor: Bijpassende elektrische voeding, Variabele snelheid en remmen
26 okt, 2026
Plannen van een installatie van een afschuiningsreducer: Maak van asvereisten een praktische aandrijfindeling
26 okt, 2026
Het kiezen van een bovenliggende kraanversnellingsbak op basis van de hijs- of reisfunctie
26 okt, 2026
Vervanging van een industriële wormversnellingsbak: Wat te behouden en wat te heroverwegen
25 okt, 2026